Robot Learning: A Tutorial (고전 로보틱스에서 VLA까지)
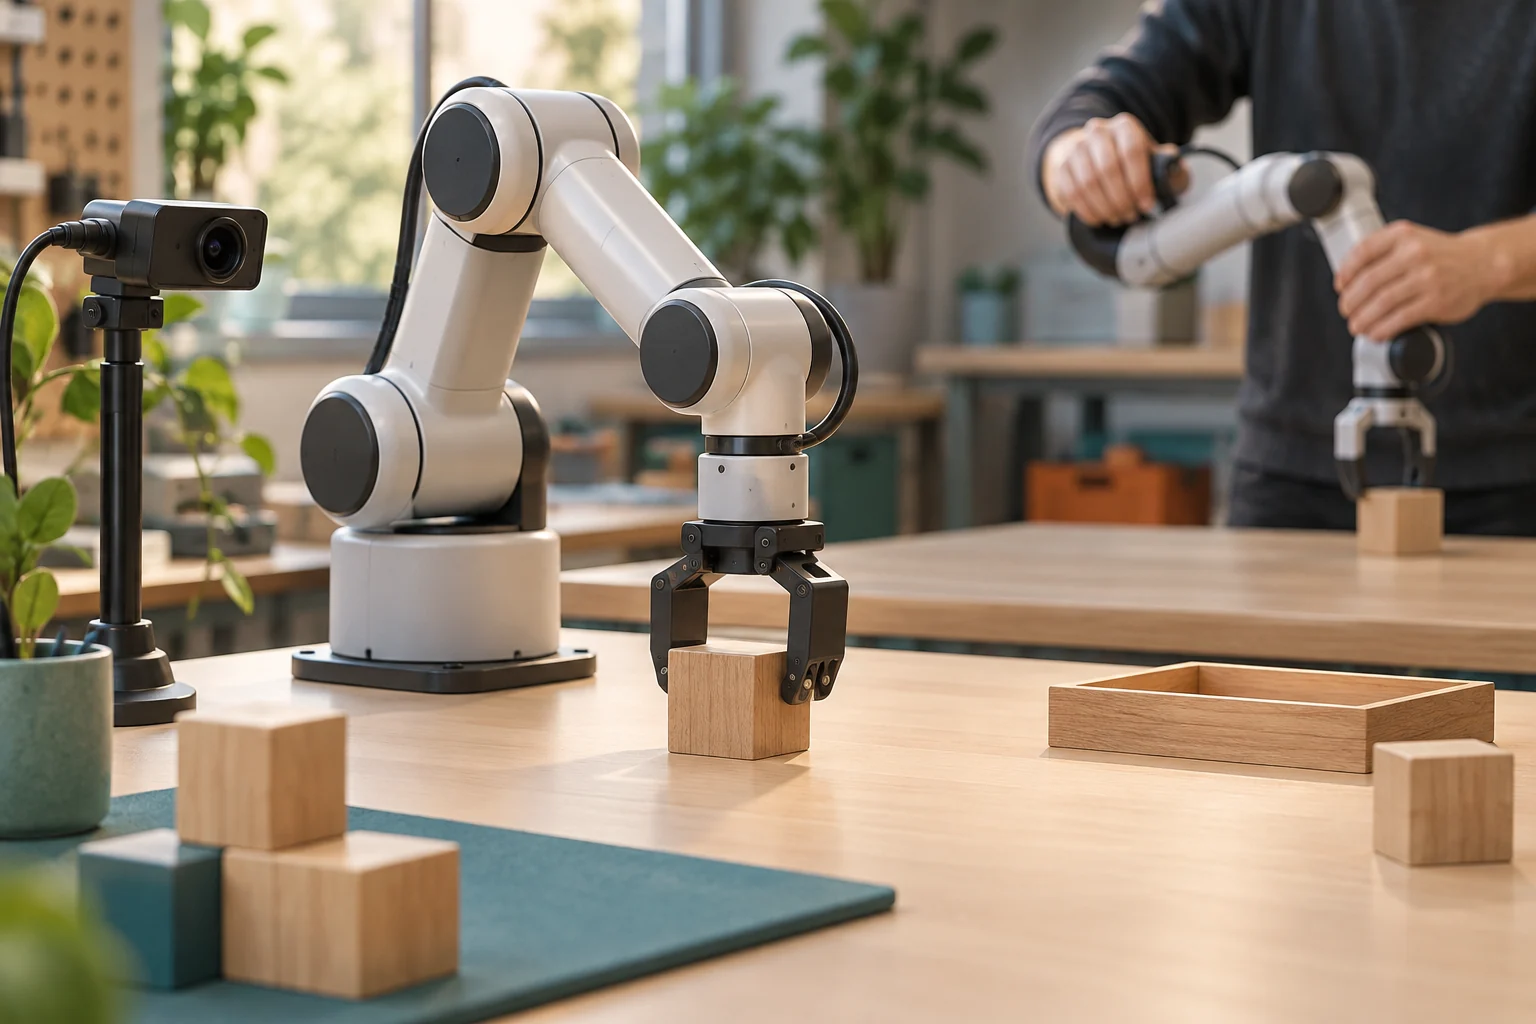
로봇 학습을 시작한다면, 한 작업을 사람이 원격 조작해 시연하고 ACT 같은 모방 학습 정책을 훈련한 뒤 같은 장치에서 제한된 조건으로 평가하는 경로가 합리적입니다. 고전 제어는 관절과 움직임을 다루고, 학습 정책은 관측에서 다음 행동을 고릅니다. VLA는 여기에 언어 지시와 사전학습을 더하지만, 보정·데이터 수집·실물 검증을 대신하지 않습니다. LeRobot 공식 문서도 첫 정책으로 ACT를 권장합니다.
더 보기태그
- A2a
- Act
- Agent
- Agent-Debate
- Agent-Finance
- Agent-Harness
- Agent-Skills
- Agentic-Payments
- Ai-Agent
- Ai-Agents
- Ai-Architecture
- Ai-Blockchain
- Ai-Research
- Ai-Search
- Ai-Security
- Akash
- Anthropic
- Apify
- Base
- Benchmark
- Besu
- Bitcoin
- Bittensor
- Block-Access-Lists
- Canton
- Capital-Markets
- Ccip
- Cctp
- Chainlink
- Circle
- Coding
- Coding-Agent
- Coinbase
- Commerce
- Competition
- Compliance
- Context-Engineering
- Cross-Chain
- Cryptography
- Daml
- Data
- Data-Enclosure
- Data-Licensing
- Decentralized-Compute
- Depin
- Dex
- Diffusion-Policy
- Distillation
- Eip
- Eip-2780
- Eip-3009
- Eip-8037
- Eip-8038
- Emergent-Behavior
- Ensemble
- Enterprise-Blockchain
- Epbs
- Erc-8001
- Erc-8004
- Erc-8041
- Erc-8126
- Erc-8183
- Erc-8196
- Erc-8226
- Ethereum
- Evals
- Evaluation
- Evm
- Execution-Client
- Fhe
- Fido2
- Fintech
- Gas
- Glamsterdam
- Goldman-Sachs
- Google-Cloud
- Gpt-5-6
- Groth16
- Harness
- Heloc
- Hermes-Agent
- Identity
- Imitation-Learning
- Institutional-Finance
- Kimi
- Knowledge-Management
- Kya
- Langfuse
- Langgraph
- Lerobot
- Llama-Cpp
- Llm
- Llm-Agents
- Llm-as-Judge
- Llm-Observability
- Local-Llm
- Maci
- Math
- Mcp
- Memory
- Metadata
- Mev
- Moa
- Model-Routing
- Moe
- Mpp
- Mtp
- Multi-Agent
- Observability
- Okf
- Onchain
- Open-Source
- Open-Standard
- Opik
- Orderbook
- Passkey
- Physical-Ai
- Platforms
- Post-Quantum-Cryptography
- Post-Training
- Privacy
- Prompt-Engineering
- Provenance
- Python
- Qbft
- Quant-Finance
- Quantum-Computing
- Qwen
- Rag
- Reasoning
- Reinforcement-Learning
- Render
- Reputation
- Retrieval
- Reverse-Kl
- Rl
- Robot-Learning
- Rwa
- Search-Agent
- Security
- Self-Improvement
- Semaphore
- Settlement
- Skills
- Small-Language-Model
- Smart-Contract
- Smart-Contracts
- Smolvla
- Snark
- Software
- Solidity
- Sp1
- Stablecoin
- Stigmergy
- Swe-Bench
- Tokenization
- Tracing
- Trading
- Tutorial
- Ucp
- Uncensored
- Usdc
- Validators
- Vla
- Voting
- Wallet
- Webauthn
- X402
- Ylds
- Zero-Knowledge
- Zk-Proof
- Zk-Rollup